

利用Python如何实现手势识别
创始人
2024-11-17 06:41:18
0次
代码如下:
import cv2
import numpy as np
import copy
import math
import win32api
import win32con

# 参数
cap_region_x_begin = 0.5 # 起点/总宽度
cap_region_y_end = 0.8
threshold = 60 # 二值化阈值
blurValue = 41 # 高斯模糊参数
bgSubThreshold = 50
learningRate = 0

# 变量
isBgCaptured = 0 # 布尔类型, 背景是否被捕获
triggerSwitch = False # 如果正确,键盘模拟器将工作


def printThreshold(thr):
  print("! Changed threshold to " + str(thr))


def removeBG(frame): #移除背景
  fgmask = bgModel.apply(frame, learningRate=learningRate) #计算前景掩膜
  kernel = np.ones((3, 3), np.uint8)
  fgmask = cv2.erode(fgmask, kernel, iterations=1) #使用特定的结构元素来侵蚀图像。
  res = cv2.bitwise_and(frame, frame, mask=fgmask) #使用掩膜移除静态背景
  return res

# 相机/摄像头
camera = cv2.VideoCapture(0)  #打开电脑自带摄像头,如果参数是1会打开外接摄像头
camera.set(10, 200)  #设置视频属性
cv2.namedWindow('trackbar') #设置窗口名字
cv2.resizeWindow("trackbar", 640, 200) #重新设置窗口尺寸
cv2.createTrackbar('threshold', 'trackbar', threshold, 100, printThreshold)
#createTrackbar是Opencv中的API,其可在显示图像的窗口中快速创建一个滑动控件,用于手动调节阈值,具有非常直观的效果。

while camera.isOpened():
  ret, frame = camera.read()
  threshold = cv2.getTrackbarPos('threshold', 'trackbar') #返回滑动条上的位置的值(即实时更新阈值)
  # frame = cv2.cvtColor(frame,cv2.COLOR_RGB2YCrCb)
  frame = cv2.bilateralFilter(frame, 5, 50, 100) # 双边滤波
  frame = cv2.flip(frame, 1) # 翻转 0:沿X轴翻转(垂直翻转)  大于0:沿Y轴翻转(水平翻转)  小于0:先沿X轴翻转,再沿Y轴翻转,等价于旋转180°
  cv2.rectangle(frame, (int(cap_region_x_begin * frame.shape[1]), 0),(frame.shape[1], int(cap_region_y_end * frame.shape[0])), (0, 0, 255), 2)
  #画矩形框 frame.shape[0]表示frame的高度  frame.shape[1]表示frame的宽度  注:opencv的像素是BGR顺序
  cv2.imshow('original', frame)  #经过双边滤波后的初始化窗口

  #主要操作
  if isBgCaptured == 1: # isBgCaptured == 1 表示已经捕获背景
    img = removeBG(frame) #移除背景
    img = img[0:int(cap_region_y_end * frame.shape[0]),int(cap_region_x_begin * frame.shape[1]):frame.shape[1]] # 剪切右上角矩形框区域
    cv2.imshow('mask', img)

    gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY) #将移除背景后的图像转换为灰度图
    blur = cv2.GaussianBlur(gray, (blurValue, blurValue), 0) #加高斯模糊
    cv2.imshow('blur', blur)
    ret, thresh = cv2.threshold(blur, threshold, 255, cv2.THRESH_BINARY) #二值化处理
    cv2.imshow('binary', thresh)

    # get the coutours
    thresh2 = copy.deepcopy(thresh)
    _, contours, hierarchy = cv2.findContours(thresh2, cv2.RETR_TREE, cv2.CHAIN_APPROX_SIMPLE)
    #寻找轮廓  注:这里的'_'用作变量名称,_表示一个变量被指定了名称,但不打算使用。
    length = len(contours)
    maxArea = -1
    if length > 0:
      for i in range(length): # 找到最大的轮廓(根据面积)
        temp = contours[i]
        area = cv2.contourArea(temp) #计算轮廓区域面积
        if area > maxArea:
          maxArea = area
          ci = i

      res = contours[ci] #得出最大的轮廓区域
      hull = cv2.convexHull(res) #得出点集(组成轮廓的点)的凸包
      drawing = np.zeros(img.shape, np.uint8)
      cv2.drawContours(drawing, [res], 0, (0, 255, 0), 2)  #画出最大区域轮廓
      cv2.drawContours(drawing, [hull], 0, (0, 0, 255), 3) #画出凸包轮廓

      moments = cv2.moments(res) # 求最大区域轮廓的各阶矩
      center = (int(moments['m10'] / moments['m00']), int(moments['m01'] / moments['m00']))
      cv2.circle(drawing, center, 8, (0,0,255), -1)  #画出重心

      fingerRes = []  #寻找指尖
      max = 0; count = 0; notice = 0; cnt = 0
      for i in range(len(res)):
        temp = res[i]
        dist = (temp[0][0] -center[0])*(temp[0][0] -center[0]) + (temp[0][1] -center[1])*(temp[0][1] -center[1]) #计算重心到轮廓边缘的距离
        if dist > max:
          max = dist
          notice = i
        if dist != max:
          count = count + 1
          if count > 40:
            count = 0
            max = 0
            flag = False  #布尔值
            if center[1] < res[notice][0][1]:  #低于手心的点不算
              continue
            for j in range(len(fingerRes)): #离得太近的不算
              if abs(res[notice][0][0]-fingerRes[j][0]) < 20 :
                flag = True
                break
            if flag :
              continue
            fingerRes.append(res[notice][0])
            cv2.circle(drawing, tuple(res[notice][0]), 8 , (255, 0, 0), -1) #画出指尖
            cv2.line(drawing, center, tuple(res[notice][0]), (255, 0, 0), 2)
            cnt = cnt + 1

      cv2.imshow('output', drawing)
      print(cnt)
      if triggerSwitch is True:
        if cnt >= 3:
          print(cnt)
          # app('System Events').keystroke(' ') # simulate pressing blank space
          win32api.keybd_event(32, 0, 0, 0) # 空格键位码是32
          win32api.keybd_event(32, 0, win32con.KEYEVENTF_KEYUP, 0) # 释放空格键

  # 输入的键盘值
  k = cv2.waitKey(10)
  if k == 27: # 按下ESC退出
    break
  elif k == ord('b'): # 按下'b'会捕获背景
    bgModel = cv2.createBackgroundSubtractorMOG2(0, bgSubThreshold)
    #Opencv集成了BackgroundSubtractorMOG2用于动态目标检测,用到的是基于自适应混合高斯背景建模的背景减除法。
    isBgCaptured = 1
    print('!!!Background Captured!!!')
  elif k == ord('r'): # 按下'r'会重置背景
    bgModel = None
    triggerSwitch = False
    isBgCaptured = 0
    print('!!!Reset BackGround!!!')
  elif k == ord('n'):
    triggerSwitch = True
    print('!!!Trigger On!!!')
运行程序操作:运行程序后,按下键盘的 b 键就可以捕获背景了
运行结果:
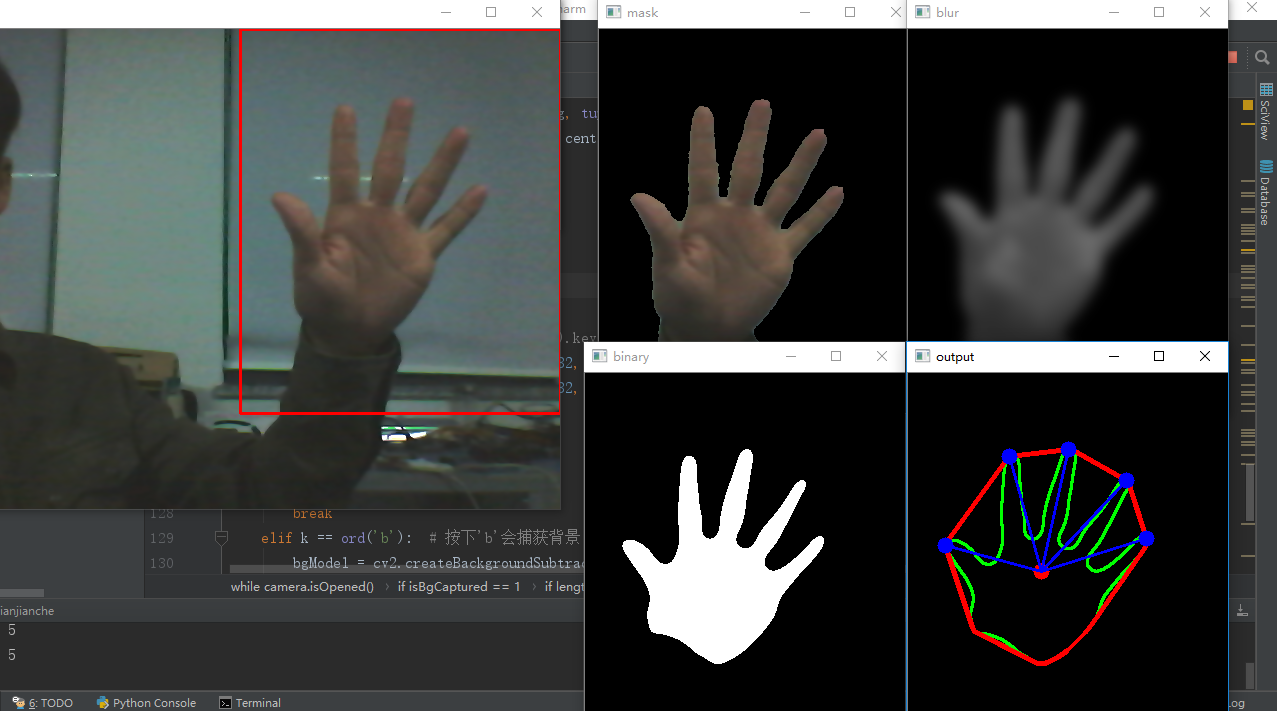
注:模拟点击空格键部分并未展示出来,有兴趣的可以尝试一下(按下n键就可以模拟键盘操作了)
补:该程序受光线影响其实较大,只有在单调背景小效果很好。
-------------------补充----------------------
后期再运行该程序的时候发现有一个错误,如下:
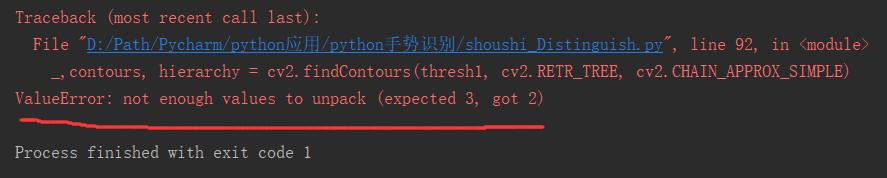
原因:opencv版本的原因,在opencv 4.0.0版本后,findContours的返回值只有contours, hierarchy两个参数,不再有三个参数了!
解决办法:
方法一:
更换opencv的版本
方法二:
将代码 _,contours, hierarchy = cv2.findContours(thresh2, cv2.RETR_TREE, cv2.CHAIN_APPROX_SIMPLE) 改为 contours, hierarchy = cv2.findContours(thresh2, cv2.RETR_TREE, cv2.CHAIN_APPROX_SIMPLE) 即可!
相关内容
热门资讯
空调连续工作多久需要停机休息
空调连续工作的时间取决于多个因素,包括空调的型号、功率、使用环境和维护情况等。一般来说,空调可以连续...
空调哪个符号是除湿的
空调除湿功能通常用一个水滴形状的符号表示。不同品牌和型号的空调遥控器可能会有所差异,但一般来说,除湿...
格力空调多长时间加一次氟利昂
1、一般情况下,空调对氟利昂的使用量是非常小的,所以在空调使用了四年左右的时候再考虑加也没问题。2、...
空调用多长时间需要加氟一次
一般情况下是五年。当出现以下这几种情况时,空调才需要加氟。1、空调的室内机和室外机各有两个接口,当接...
格调生活·C标思享荟:卡萨帝在...
9月12日的郑州龙湖金融岛,夜风轻拂,灯光璀璨。“C标时刻共传奇——卡萨帝思享荟暨20周年品牌盛典郑...
品牌价值破千亿、高端份额持续领...
9月12日,“C标时刻共传奇——卡萨帝思享荟暨20周年品牌盛典郑州站”在郑州龙湖金融岛举办。2026...
空调主板坏了修800还是换新的
空调主板坏了是修还是换新,需要考虑多个因素,以下是一些建议:1. 维修成本:如果维修费用较低,比如 ...
空调开多久需要休息多长时间
问题:空调开多久需要休息多长时间回答:1、在使用空调的过程中,一般空调开7~8个小时左右需要休息2~...
中央空调多长时间清洗一次
1、一般空调开机前清洗一次即可,空调开机中间时段再清洗一次,空调关机时清洗一次,这样比较合理。2、空...
中央空调氟利昂多久加一次
看空调制热和制冷程度,很多人的观点认为氟利昂必须一年放一次,其实这个观点是错误的,理解上面有点偏差,...